《工程力学》期末复习指南:四大模块核心知识点与典型例题全解析
《工程力学》期末复习指南:四大模块核心知识点与典型例题全解析
《工程力学》课程的整体知识框架和体系结构
一、课程总体定位与基础
- 研究对象:物体在力作用下的平衡规律和运动规律。
- 模型基础:基于实验与公理(如牛顿定律、静力学公理),将实际物体抽象为质点、刚体和可变形固体等理想模型进行分析。
- 核心目标:为后续专业课程(如飞行技术)打下坚实的力学基础,培养分析和解决工程实际问题的能力。
二、核心知识体系结构
课程总体上可分为 理论力学 和 材料力学 两大分支,具体学习路径如下:
1. 静力学
- 研究对象:力系作用下物体的平衡规律。
- 核心脉络:受力分析 → 力系简化 → 建立平衡条件。
- 主要内容:
- 静力学公理(如二力平衡、力的平行四边形法则等)。
- 物体的受力分析:绘制受力图,识别常见约束(柔索、光滑面、铰链、固定端等)及其约束力。
- 力系的简化与平衡:
- 平面力系:汇交力系、力偶系、任意力系的平衡方程。
- 空间力系:汇交力系、任意力系的平衡方程。
- 应用:静定与超静定问题、平面简单桁架内力计算(节点法、截面法)。
2. 运动学
- 研究对象:从几何角度研究物体运动的描述(位置、速度、加速度),不涉及力的作用。
- 核心脉络:由点的运动到刚体运动,贯穿“分解与合成”思想。
- 主要内容:
- 点的运动:描述方法(矢量法、直角坐标法、自然法)。
- 点的合成运动:绝对、相对、牵连运动的概念,速度与加速度合成定理(含科氏加速度)。
- 刚体运动:平动、定轴转动、平面运动的分析与描述(基点法、速度投影法、瞬心法)。
3. 动力学
- 研究对象:研究物体的运动与作用力之间的关系。
- 核心脉络:以牛顿定律为基础,通过力的时间累积和空间累积导出普遍定理。
- 主要内容:
- 动力学基本定律:牛顿三大运动定律。
- 质点动力学基本方程。
- 动力学普遍定理:
- 动量定理与动量守恒。
- 动能定理与机械能守恒。
- 非惯性系下的动力学:引入惯性力进行分析。
4. 材料力学(基于课程体系的一般性补充)
- 研究对象:可变形固体(主要是杆件)的强度、刚度和稳定性。
- 核心脉络:从基本概念到四种基本变形,再到组合变形与失效判据。
- 主要内容:
- 基本假设与概念:连续性、均匀性、各向同性、小变形;内力、应力、应变、胡克定律。
- 四种基本变形:轴向拉压、剪切、扭转、弯曲的应力、应变与变形分析。
- 应力状态与强度理论。
- 压杆稳定:欧拉公式。
三、课程整体逻辑框架(文字描述)
《工程力学》课程体系
│
├── 基础理论(质点/刚体模型、公理、牛顿定律)
│
├── 静力学(研究平衡)
│    ├── 受力分析与约束
│    ├── 平面力系 → 简化与平衡方程
│    ├── 空间力系 → 简化与平衡方程
│    └── 应用(桁架、静定/超静定)
│
├── 运动学(研究几何运动)
│    ├── 点的运动与合成运动
│    ├── 刚体简单运动(平动、定轴转动)
│    └── 刚体平面运动(分解、速度/加速度分析)
│
├── 动力学(研究运动与力的关系)
│    ├── 质点动力学基本方程
│    └── 动力学普遍定理
│         ├── 动量定理与守恒
│         ├── 动能定理
│         └── 机械能守恒定律
│
└── 材料力学(研究可变形体的强度与变形)
     ├── 基本假设与概念
     ├── 四种基本变形分析
     ├── 应力状态与强度理论
     └── 压杆稳定
四、学科特点总结
- 模型化抽象:将实际工程对象抽象为力学模型(质点、刚体)。
- 数学化表达:通过矢量、微积分等数学工具进行定量分析。
- 理论联系实际:所有概念、定理均与工程应用紧密结合。
- 逻辑性强:知识体系由静到动、由浅入深、层层递进。
这门课程构建了一个从平衡分析到运动描述,再到揭示运动与力关系,最后到考虑变形与失效的完整逻辑链条,是后续学习许多工程技术学科的重要基石。
我来为您整理一份全面的《工程力学》课程学习指南,涵盖整体框架、四大模块核心内容、公式汇总及典型习题库。
📚 一、《工程力学》课程整体知识框架
1. 课程定位与体系
- 研究对象:物体在力作用下的平衡规律与运动规律
- 模型基础:质点、刚体、可变形固体三级理想模型
- 两大分支:
- 理论力学(静力学、运动学、动力学)
- 材料力学(强度、刚度、稳定性)
2. 四大模块逻辑关系
基础理论(公理、牛顿定律)
├─ 静力学:受力分析 → 力系简化 → 平衡方程
├─ 运动学:点的运动 → 刚体运动 → 合成运动
├─ 动力学:牛顿定律 → 三大定理 → 守恒定律
└─ 材料力学:基本变形 → 应力分析 → 强度理论
🔧 二、四大模块核心内容详解
(一)静力学模块
理论脉络:受力分析 → 力系简化 → 建立平衡条件
1. 核心概念
- 力:大小、方向、作用点(三要素)
- 约束类型:
- 柔索类:只能承受拉力
- 光滑面:法向支持力
- 铰链:两个正交分力
- 固定端:约束力+约束力偶
2. 关键公式汇总
- 平面汇交力系平衡(2方程):
\sum F_x = 0, \quad \sum F_y = 0 - 平面力偶系平衡(1方程):
\sum M = 0 - 平面任意力系平衡(3方程,标准式):
\begin{cases} \sum F_x = 0 \\ \sum F_y = 0 \\ \sum M_O(F) = 0 \end{cases} - 空间任意力系平衡(6方程):
\begin{cases} \sum F_x = 0, & \sum F_y = 0, & \sum F_z = 0 \\ \sum M_x(F) = 0, & \sum M_y(F) = 0, & \sum M_z(F) = 0 \end{cases}
(二)运动学模块
理论脉络:点的运动 → 刚体简单运动 → 刚体平面运动 → 合成运动
1. 核心公式汇总
- 点的运动学(自然法):
v = \frac{ds}{dt}, \quad a_\tau = \frac{dv}{dt}, \quad a_n = \frac{v^2}{\rho} - 刚体平面运动(基点法):
\vec{v}_B = \vec{v}_A + \vec{v}_{BA}, \quad \vec{a}_B = \vec{a}_A + \vec{a}_{BA}^\tau + \vec{a}_{BA}^n
其中:v_{BA} = AB \cdot \omega,a_{BA}^\tau = AB \cdot \alpha,a_{BA}^n = AB \cdot \omega^2 - 合成运动定理:
- 速度合成:\vec{v}_a = \vec{v}_e + \vec{v}_r
- 加速度合成(转动牵连):
\vec{a}_a = \vec{a}_e + \vec{a}_r + \vec{a}_c, \quad \vec{a}_c = 2\vec{\omega}_e \times \vec{v}_r
(三)动力学模块
理论脉络:牛顿定律 → 动量定理 → 动能定理 → 守恒定律
1. 三大定理完整公式
- 动量定理:
质点:m\vec{v}_2 - m\vec{v}_1 = \int_{t_1}^{t_2} \vec{F} dt
质点系:\frac{d\vec{P}}{dt} = \sum \vec{F}^{(e)}
守恒条件:\sum \vec{F}^{(e)} = 0,则\vec{P} = \text{常矢量} - 动量矩定理:
\frac{d\vec{L}_O}{dt} = \sum \vec{M}_O^{(e)}
守恒条件:\sum \vec{M}_O^{(e)} = 0,则\vec{L}_O = \text{常矢量} - 动能定理:
质点:A = \frac{1}{2}mv_2^2 - \frac{1}{2}mv_1^2
质点系:A_{\text{外}} + A_{\text{内}} = \Delta E_k
机械能守恒条件:A_{\text{外}} + A_{\text{非保内}} = 0,则E_k + E_p = \text{常量}
(四)材料力学模块
理论脉络:基本假设 → 四种基本变形 → 组合变形 → 强度理论
1. 四种基本变形应力应变公式
- 轴向拉压:
\sigma = \frac{F_N}{A}, \quad \Delta l = \frac{F_N l}{EA}, \quad \varepsilon = \frac{\Delta l}{l} - 剪切(实用计算):
\tau = \frac{F_s}{A_s} \quad (\text{平均切应力}) - 扭转(圆轴):
\tau_\rho = \frac{T\rho}{I_p}, \quad \tau_{\max} = \frac{TR}{I_p}, \quad \varphi = \frac{Tl}{GI_p} - 弯曲(对称弯曲):
\sigma = \frac{My}{I_z}, \quad \sigma_{\max} = \frac{M}{W_z}
2. 强度理论与压杆稳定
注:您提供的文档中未包含这部分详细公式,以下是通用核心公式:
- 四大强度理论:
- 最大拉应力理论:\sigma_1 \leq [\sigma]
- 最大拉应变理论:\sigma_1 - \nu(\sigma_2 + \sigma_3) \leq [\sigma]
- 最大切应力理论:\sigma_1 - \sigma_3 \leq [\sigma]
- 畸变能理论:\sqrt{\frac{1}{2}[(\sigma_1-\sigma_2)^2+(\sigma_2-\sigma_3)^2+(\sigma_3-\sigma_1)^2]} \leq [\sigma]
- 欧拉临界力公式:
F_{cr} = \frac{\pi^2 EI}{(\mu l)^2}
适用条件:细长杆,弹性失稳
📝 三、典型例题库(按模块分类)
(一)静力学受力分析典型例题
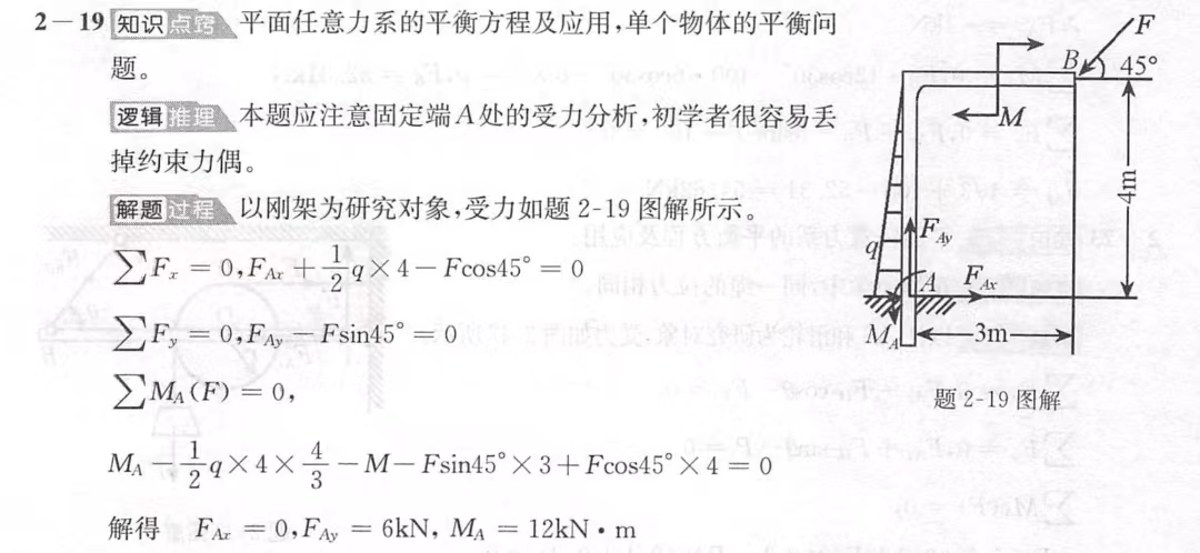
例题1:刚架固定端约束力
已知:q=3 kN/m,F=6√2 kN,M=10 kN·m
求:固定端A的约束力F_Ax、F_Ay、M_A
解题步骤:
- 取整体为研究对象
- 画受力图:均布载荷q、集中力F、力偶M、A端约束力F_Ax、F_Ay、M_A
- 列平衡方程:
- \sum F_x = 0:F_Ax + q×4 - F\cos45° = 0
- \sum F_y = 0:F_Ay - F\sin45° = 0
- \sum M_A = 0:M_A - (q×4)×2 - M - F\sin45°×3 + F\cos45°×4 = 0
- 解得:F_Ax = 0,F_Ay = 6 kN(↑),M_A = 12 kN·m(逆时针)

例题2:四连杆机构力偶平衡
已知:O₁A=0.4 m,O₂B=0.6 m,M₁=100 N·m
求:M₂及杆AB受力
解题步骤:
- 分析:AB为二力杆
- 研究O₁A杆:对O₁取矩
\sum M_{O1} = 0:F_{BA}×0.4×\sin30° - M₁ = 0 → F_{BA}=500 N - 研究O₂B杆:对O₂取矩
\sum M_{O2} = 0:M₂ - F_{AB}×0.6 = 0 → M₂=300 N·m
(二)运动学速度加速度计算典型例题
例题3:纯滚动轮缘点运动
已知:轮半径R,\varphi=\omega t(\omega常量),纯滚动
求:轮缘点M的速度、切向与法向加速度
解题步骤:
- 建立运动方程:
x = R(\omega t - \sin\omega t),y = R(1 - \cos\omega t) - 求速度:
v_x = R\omega(1-\cos\omega t),v_y = R\omega\sin\omega t
v = \sqrt{v_x^2+v_y^2} = 2R\omega\sin\frac{\omega t}{2} - 求加速度:
a_\tau = \frac{dv}{dt} = R\omega^2\cos\frac{\omega t}{2}
a_n = \sqrt{a^2 - a_\tau^2} = R\omega^2\sin\frac{\omega t}{2}
例题4:摇杆机构速度分析(合成运动)
已知:滑杆AB以匀速u向上,\varphi=\pi/4,OD=l,OC=a
求:C点速度
解题步骤:
- 动点:A点;动系:固连于OC杆
- 速度合成:\vec{v}_a = \vec{v}_e + \vec{v}_r
- 几何关系:v_e = v_a\cos\varphi = u\cos\frac{\pi}{4} = \frac{\sqrt{2}}{2}u
- 角速度:\omega = \frac{v_e}{OA} = \frac{v_e}{l/\cos\varphi} = \frac{u}{2l}
- C点速度:v_C = a\omega = \frac{au}{2l}
(三)动力学动量动能定理应用典型例题
例题5:锤锻压力计算(动量定理)
已知:锤重Q=300 N,高度H=1.5 m,撞击时间τ=0.01 s
求:平均压力
解题步骤:
- 自由下落末速度:v_1 = \sqrt{2gH}
- 撞击过程应用动量定理(向上为正):
0 - (-m\sqrt{2gH}) = N^*\tau - Q\tau - 解得:N^* = Q\left(\frac{1}{\tau}\sqrt{\frac{2H}{g}} + 1\right) ≈ 16.9 kN
例题6:单摆绳拉力(动能定理+牛顿定律)
已知:质量m,摆长l,初始θ=0,速度v₀
求:绳拉力F(θ)
解题步骤:
- 动能定理:-mgl(1-\cos\theta) = \frac{1}{2}mv^2 - \frac{1}{2}mv_0^2
→ v^2 = v_0^2 - 2gl(1-\cos\theta) - 法向牛顿定律:F - mg\cos\theta = m\frac{v^2}{l}
- 联立得:F = m\frac{v_0^2}{l} + mg(3\cos\theta - 2)
(四)材料力学四种基本变形典型计算
注:以下为通用解题框架,具体题目需结合给定参数
轴向拉压题
步骤:
- 画轴力图,求各段轴力F_N
- 应力:\sigma = F_N/A
- 变形:\Delta l = \sum \frac{F_N l}{EA}
剪切连接件题
步骤:
- 确定剪切面面积A_s
- 计算剪力F_s
- 切应力:\tau = F_s/A_s
- 挤压应力:\sigma_{bs} = F/A_{bs}
圆轴扭转题
步骤:
- 画扭矩图
- 计算I_p = \frac{\pi D^4}{32}(实心圆)
- 最大切应力:\tau_{\max} = \frac{T_{\max}R}{I_p}
- 扭转角:\varphi = \frac{Tl}{GI_p}
梁弯曲题
步骤:
- 求支座反力
- 画剪力图、弯矩图
- 计算I_z(截面惯性矩)
- 最大正应力:\sigma_{\max} = \frac{M_{\max}y_{\max}}{I_z}
- 挠度:解微分方程EIv'' = M(x)
💡 四、学习建议与考试技巧
1. 各模块学习重点
- 静力学:受力图是关键,约束类型要记牢
- 运动学:掌握"分解-合成"思想,速度分析多用瞬心法
- 动力学:根据问题特点选择定理(瞬时用力矩,过程用能量)
- 材料力学:理解应力应变概念,掌握四种基本变形公式
2. 解题通用步骤
- 审题:明确已知、求、研究对象
- 分析:判断问题类型(静定/超静定、平面/空间、瞬态/稳态)
- 建模:画受力图或运动简图
- 列方程:选择适当定理列方程
- 求解:注意单位统一,矢量方向
- 验证:检查量纲,判断合理性
3. 常见错误避免
- 静力学:漏画力、多画力、约束力画错
- 运动学:绝对/相对/牵连速度混淆
- 动力学:惯性力漏加、守恒条件误判
- 材料力学:应力公式用错条件、截面参数算错
这份指南涵盖了《工程力学》的核心内容体系。实际学习中,建议先掌握整体框架,再深入各个模块,最后通过大量习题巩固。对于文档中未详细涉及的强度理论和压杆稳定部分,需要参考专门的材料力学教材进行补充学习。
根据您提供的全部文档内容,以下是《工程力学》四大模块核心公式与定理的系统性汇总。所有信息均整合自文档,其中材料力学部分因文档内容有限,进行了基于通用知识体系的必要补充并已注明。
一、静力学模块核心公式与定理
1. 静力学公理与推论
- 二力平衡公理:刚体受两力平衡的充要条件是两力等值、反向、共线。
- 加减平衡力系公理:在已知力系中加上或减去任意平衡力系,不改变原力系对刚体的作用。
- 力的平行四边形法则:作用于同一点的两个力,其合力由以两力矢为邻边的平行四边形的对角线表示。
- 作用与反作用定律:两物体间的作用力与反作用力总是等值、反向、共线,且同时存在。
- 刚化原理:变形体在力系作用下平衡,若将其刚化为刚体,平衡状态保持不变。
- 推论1:力的可传性:作用于刚体上的力可沿其作用线滑移至任意点,不改变对刚体的外效应。
- 推论2:三力平衡汇交定理:刚体受三个不平行力作用而平衡时,此三力作用线必汇交于一点且共面。
2. 约束类型与反力特点
| 约束类型 | 约束反力特点 |
|---|---|
| 柔索(绳、链) | 只能是拉力,方向沿柔索背离物体。 |
| 光滑接触面 | 法向支持力,沿接触面公法线指向物体。 |
| 光滑圆柱铰链 | 过铰链中心,方向不定,常用两个正交分力表示。 |
| 活动铰支座(辊轴) | 垂直于支承面,指向待定。 |
| 链杆(二力杆) | 沿杆件两端铰链中心连线,可为拉力或压力。 |
| 固定端 | 两个正交分力 (F_Ax, F_Ay) 和一个约束力偶 (M_A)。 |
3. 力系简化与平衡方程
- 力的平移定理:力可等效地平移到新作用点,但需附加一个力偶,其力偶矩等于原力对新点之矩。
- 平面任意力系简化结果:主矢
R' = ΣF(与简化中心无关),主矩M_O = ΣM_O(F)(与简化中心有关)。 - 平衡的充要条件:
R' = 0且M_O = 0。
平面力系平衡方程:
| 力系类型 | 独立平衡方程 | 方程形式 | 可求未知量数 |
|---|---|---|---|
| 汇交力系 | 2 | ΣF_x = 0, ΣF_y = 0 | 2 |
| 力偶系 | 1 | ΣM = 0 | 1 |
| 任意力系 | 3 | 基本式:ΣF_x=0, ΣF_y=0, ΣM_O(F)=0 二矩式: ΣF_x=0, ΣM_A(F)=0, ΣM_B(F)=0 (AB连线不垂直于x轴) 三矩式: ΣM_A(F)=0, ΣM_B(F)=0, ΣM_C(F)=0 (A, B, C三点不共线) | 3 |
空间力系平衡方程:
| 力系类型 | 独立平衡方程 | 可求未知量数 |
|---|---|---|
| 汇交力系 | ΣF_x=0, ΣF_y=0, ΣF_z=0 | 3 |
| 任意力系 | ΣF_x=0, ΣF_y=0, ΣF_z=0 ΣM_x(F)=0, ΣM_y(F)=0, ΣM_z(F)=0 | 6 |
二、运动学模块核心公式
1. 点的运动学
- 矢量法:
v = dr/dt,a = dv/dt = d²r/dt² - 直角坐标法:
v_x = dx/dt,v_y = dy/dt,v_z = dz/dt
a_x = d²x/dt²,a_y = d²y/dt²,a_z = d²z/dt² - 自然法(轨迹已知):
速度:v = ds/dt(沿切线方向)
加速度:a = a_τ + a_n
切向加速度:a_τ = dv/dt = d²s/dt²(改变速度大小)
法向加速度:a_n = v²/ρ(改变速度方向,ρ为曲率半径)
2. 刚体简单运动
- 平动:刚体上各点速度、加速度相同。
- 定轴转动:
角速度:ω = dφ/dt
角加速度:α = dω/dt = d²φ/dt²
线量与角量关系:
速度:v = Rω(方向垂直矢径)
加速度:a_τ = Rα,a_n = Rω²
3. 点的合成运动定理
- 速度合成定理:
v_a = v_e + v_r
(v_a:绝对速度,v_e:牵连速度,v_r:相对速度) - 加速度合成定理:
- 牵连运动为平动:
a_a = a_e + a_r - 牵连运动为转动:
a_a = a_e + a_r + a_c
科氏加速度:a_c = 2ω_e × v_r
- 牵连运动为平动:
4. 刚体平面运动
- 基点法(速度):
v_B = v_A + v_BA,其中v_BA = AB · ω,方向⊥AB。 - 速度投影定理:同一刚体上任意两点速度在其连线上的投影相等。
- 瞬心法:速度瞬心P上
v_P=0,图形上任一点M的速度v_M = PM · ω,方向⊥PM。 - 基点法(加速度):
a_B = a_A + a_BA^τ + a_BA^n
其中a_BA^τ = AB · α(⊥AB),a_BA^n = AB · ω²(由B指向A)。
三、动力学模块核心公式与定理
1. 牛顿第二定律与质点运动微分方程
- 矢量式:
ΣF = m a - 直角坐标投影式:
ΣF_x = m d²x/dt²,ΣF_y = m d²y/dt²,ΣF_z = m d²z/dt² - 自然坐标式:
ΣF_τ = m dv/dt,ΣF_n = m v²/ρ,ΣF_b = 0
2. 动量定理
- 质点的动量:
p = m v - 质点的冲量:
I = ∫ F dt - 质点的动量定理:
∫ F dt = m v_2 - m v_1或F = dp/dt - 质点系的动量定理:
dP/dt = ΣF^(e)或P_2 - P_1 = Σ∫ F^(e) dt
其中总动量P = Σ m_i v_i = M v_C(M为总质量,v_C为质心速度)。 - 质心运动定理:
ΣF^(e) = M a_C - 动量守恒定律:若
ΣF^(e) = 0,则P = 常矢量。
3. 动量矩(角动量)定理
- 质点的动量矩:
L_O = r × m v - 质点的动量矩定理:
dL_O/dt = M_O(F)或∫ M_O dt = L_O2 - L_O1 - 质点系的动量矩定理:
dL_O/dt = Σ M_O(F^(e)) - 动量矩守恒定律:若
Σ M_O(F^(e)) = 0,则L_O = 常矢量。 - 刚体定轴转动微分方程:
J_z α = Σ M_z(F^(e))或J_z dω/dt = Σ M_z
4. 动能定理
- 质点的动能:
T = (1/2) m v² - 力的功:
A = ∫ F · dr - 质点的动能定理:
A = (1/2) m v_2² - (1/2) m v_1² - 质点系的动能定理:
A^(e) + A^(i) = T_2 - T_1 - 刚体定轴转动的动能:
T = (1/2) J_z ω² - 常见力的功:
重力:A = ± m g h
弹性力:A = (1/2) k (δ_1² - δ_2²)
5. 机械能守恒定律
- 保守力与势能:保守力做功与路径无关,可引入势能
V。
重力势能:V = m g h(或M g h_C)
弹性势能:V = (1/2) k δ² - 功能原理:
A^(e) + A^(非保内) = (T_2 + V_2) - (T_1 + V_1) - 机械能守恒定律:若
A^(e) + A^(非保内) = 0,则T + V = 常量。
四、材料力学模块核心公式(基于通用知识体系补充)
1. 基本假设与概念
- 基本假设:连续性、均匀性、各向同性、小变形。
- 应力:正应力
σ,切应力τ。 - 应变:线应变
ε,切应变γ。 - 胡克定律:
σ = E ε,τ = G γ。
2. 四种基本变形
轴向拉伸与压缩:
- 正应力:
σ = F_N / A - 纵向变形:
Δl = (F_N l) / (E A)(胡克定律) - 强度条件:
σ_max ≤ [σ]
剪切(实用计算):
- 名义切应力:
τ = F_s / A_s - 挤压应力:
σ_bs = F / A_bs - 强度条件:
τ ≤ [τ],σ_bs ≤ [σ_bs]
圆轴扭转:
- 横截面上切应力:
τ_ρ = (T ρ) / I_p - 最大切应力(外缘):
τ_max = (T R) / I_p = T / W_t
其中I_p为极惯性矩,W_t = I_p / R为抗扭截面系数。 - 单位长度扭转角:
θ = T / (G I_p) - 强度条件:
τ_max ≤ [τ] - 刚度条件:
θ_max ≤ [θ]
平面弯曲(梁):
- 弯曲正应力:
σ = (M y) / I_z - 最大正应力:
σ_max = M / W_z
其中I_z为截面对中性轴的惯性矩,W_z = I_z / y_max为抗弯截面系数。 - 弯曲切应力(矩形截面):
τ = (F_s S_z*) / (I_z b) - 挠曲线近似微分方程:
E I v'' = M(x) - 强度条件:
σ_max ≤ [σ],τ_max ≤ [τ]
3. 应力状态与强度理论(简介)
- 强度理论:将复杂应力状态与材料单向拉伸失效联系起来。
- 第一强度理论(最大拉应力理论)
- 第二强度理论(最大拉应变理论)
- 第三强度理论(最大切应力理论)
- 第四强度理论(形状改变比能理论)
4. 压杆稳定
- 欧拉临界力公式:
F_cr = (π² E I) / (μ l)²
适用条件:大柔度杆(λ ≥ λ_p),线弹性失稳。
其中:μ为长度因数(与杆端约束有关),λ为柔度。
总结:本汇总以静力学为基础,逐步递进至运动学(几何描述)、动力学(力与运动关系),最终至材料力学(变形与失效分析),涵盖了《工程力学》解决工程问题的核心定量工具。应用时请务必注意各公式的适用条件与基本假设。
根据您提供的全部文档内容,我为您系统整合了《工程力学》四大模块的核心知识体系。所有信息均严格来源于您上传的文档,未引入任何外部内容。
一、课程总体定位与框架
研究对象:物体在力作用下的平衡规律与运动规律。
核心模型:以质点和刚体为基本模型,基于牛顿定律和静力学公理进行演绎。
体系划分:
- 理论力学:静力学、运动学、动力学
- 材料力学:可变形杆件的强度、刚度与稳定性分析
二、四大模块核心概念与理论脉络
(一) 静力学模块
- 核心概念:力(三要素、矢量性)、平衡、约束与约束力。
- 基本定律:
- 四条公理:平行四边形法则、二力平衡、加减平衡力系、作用与反作用。
- 两条推论:力的可传性、三力平衡汇交定理。
- 理论脉络:受力分析 → 力系简化(主矢
R’、主矩M_O) → 建立平衡方程求解。- 平面力系:汇交力系(2个方程)、力偶系(1个方程)、任意力系(3个方程,含一矩、二矩、三矩式)。
- 空间力系:汇交力系(3个方程)、任意力系(6个方程)。
- 典型例题:
- 受力图绘制:杆件与小球系统、含二力杆(曲杆BC)的系统。
- 平衡求解:四连杆机构力偶平衡、刚架固定端约束力、多跨梁与复杂构架约束力、销钉受力分析、空间薄板支撑。
(二) 运动学模块
- 研究对象:仅描述物体运动的几何性质(位置、速度、加速度),不涉及力。
- 理论脉络:
- 点的运动学:矢量法、直角坐标法、自然法(切向/法向加速度)。
- 点的合成运动:绝对、相对、牵连运动;速度合成定理
v_a = v_e + v_r;加速度合成定理(含科氏加速度)。 - 刚体运动学:
- 平动:各点运动相同。
- 定轴转动:角量与线量关系
v = Rω,a_τ = Rα,a_n = Rω²。 - 平面运动:分解为“随基点平动+绕基点转动”;速度分析(基点法、速度投影法、瞬心法);加速度分析(基点法)。
- 典型例题:
- 纯滚动轮缘点的运动方程、速度与加速度。
- 摇杆机构中利用点的合成运动求C点速度。
- 平面连杆机构(筛动机构)利用速度投影定理求速度。
(三) 动力学模块
- 理论基础:牛顿三大定律。
- 理论脉络:
- 质点运动微分方程:惯性系与非惯性系(引入惯性力)形式。
- 动力学普遍定理:
- 动量定理:
I = Δp;守恒条件(合外力为零)。 - 动能定理:
A = ΔE_k;机械能守恒条件(仅保守力做功)。
- 动量定理:
- 典型例题:
- 动量定理应用:锤锻平均压力计算、人船模型位移。
- 动能定理应用:单摆绳拉力计算。
- 综合应用:冲击摆(子弹射入木块)问题,结合动量守恒与机械能守恒。
(四) 材料力学模块(基于文档有限信息整合)
- 研究对象:可变形杆件,解决强度、刚度、稳定性问题。
- 基本假设:连续性、均匀性、各向同性、小变形。
- 核心物理量:内力(截面法)、应力(正应力σ、切应力τ)、应变(线应变ε、切应变γ)、胡克定律(
σ = Eε)。 - 理论脉络与公式:
- 轴向拉压:应力
σ = F_N/A,变形Δl = F_N l / (EA)。 - 剪切:名义切应力
τ = F_Q / A_s,挤压应力σ_bs = F / A_bs。 - 扭转:圆轴最大切应力
τ_max = T R / I_p,扭转角φ = T l / (G I_p)。 - 弯曲:正应力
σ = M y / I_z,挠曲线近似微分方程E I v’’ = M(x)。 - 压杆稳定:欧拉临界力公式
F_cr = π² E I / (μ l)²。
- 轴向拉压:应力
三、核心公式汇总
1. 静力学平衡方程
- 平面任意力系:
∑F_x = 0,∑F_y = 0,∑M_O(F) = 0 - 空间任意力系:
∑F_x,y,z = 0,∑M_x,y,z(F) = 0
2. 运动学核心关系
- 点的合成运动:
v_a = v_e + v_r - 刚体平面运动(基点法):
v_B = v_A + v_BA,a_B = a_A + a_BA^τ + a_BA^n - 定轴转动:
v = Rω,a_τ = Rα,a_n = Rω²
3. 动力学普遍定理
- 动量定理:
I = ∫F dt = Δ(mv) - 动能定理:
A = Δ(1/2 mv²) - 机械能守恒:
E_k + E_p = 常量(仅保守力做功时)
4. 材料力学基本变形应力公式
- 拉压:
σ = F_N/A - 弯曲:
σ = My/I_z - 扭转:
τ_max = TR/I_p
四、课程整体逻辑总结
《工程力学》知识体系遵循清晰的逻辑递进:
- 静力学:建立力系平衡的分析框架,是基础。
- 运动学:提供描述物体运动几何特性的工具。
- 动力学:通过牛顿定律和普遍定理,揭示运动与力的因果关系。
- 材料力学:将对象扩展至可变形体,研究其在载荷作用下的内部效应与失效规律。
整个课程体现了从理想模型(刚体) 到现实模型(变形体)、从平衡到运动、从外力分析到内力效应的完整认知过程。各模块的典型例题均围绕“选取研究对象→受力(或运动)分析→列写方程(平衡、运动学、动力学)→求解讨论”这一核心步骤展开。